24 puntos de carga V4 para la flota de robotaxis de Tesla
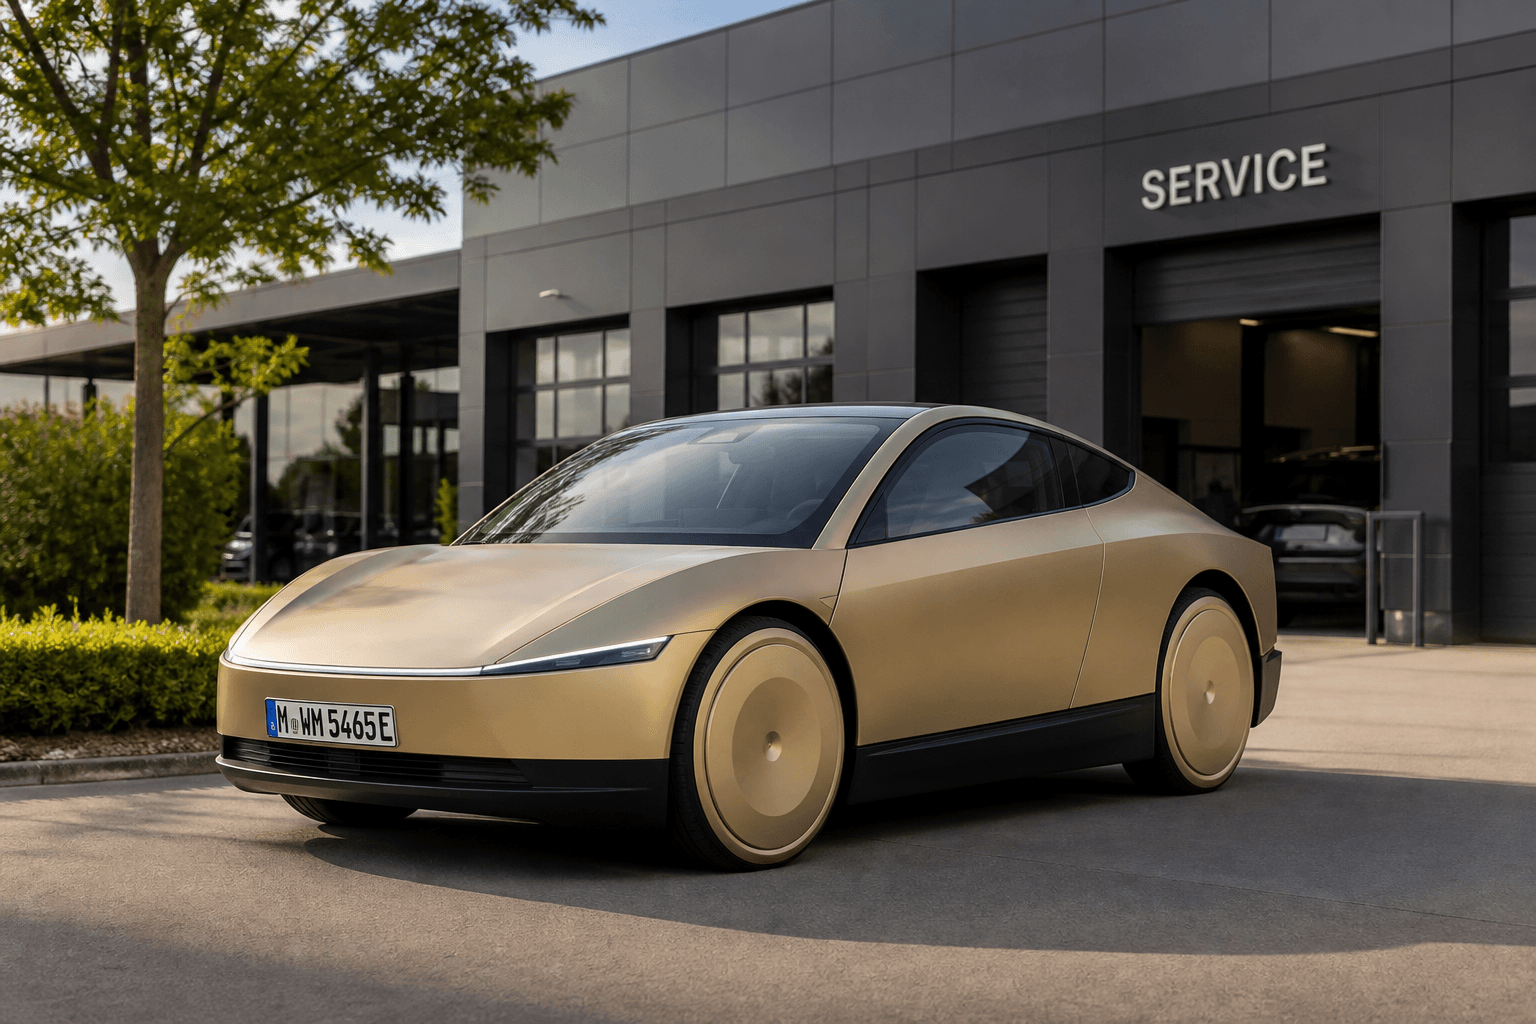
Tesla ha presentado en Austin la documentación para construir otro centro de carga dedicado a robotaxis. La instalación se ubicará en el actual centro de ventas, entregas y servicio de Ridgepoint Drive y abastecerá exclusivamente a vehículos autónomos de uso comercial.
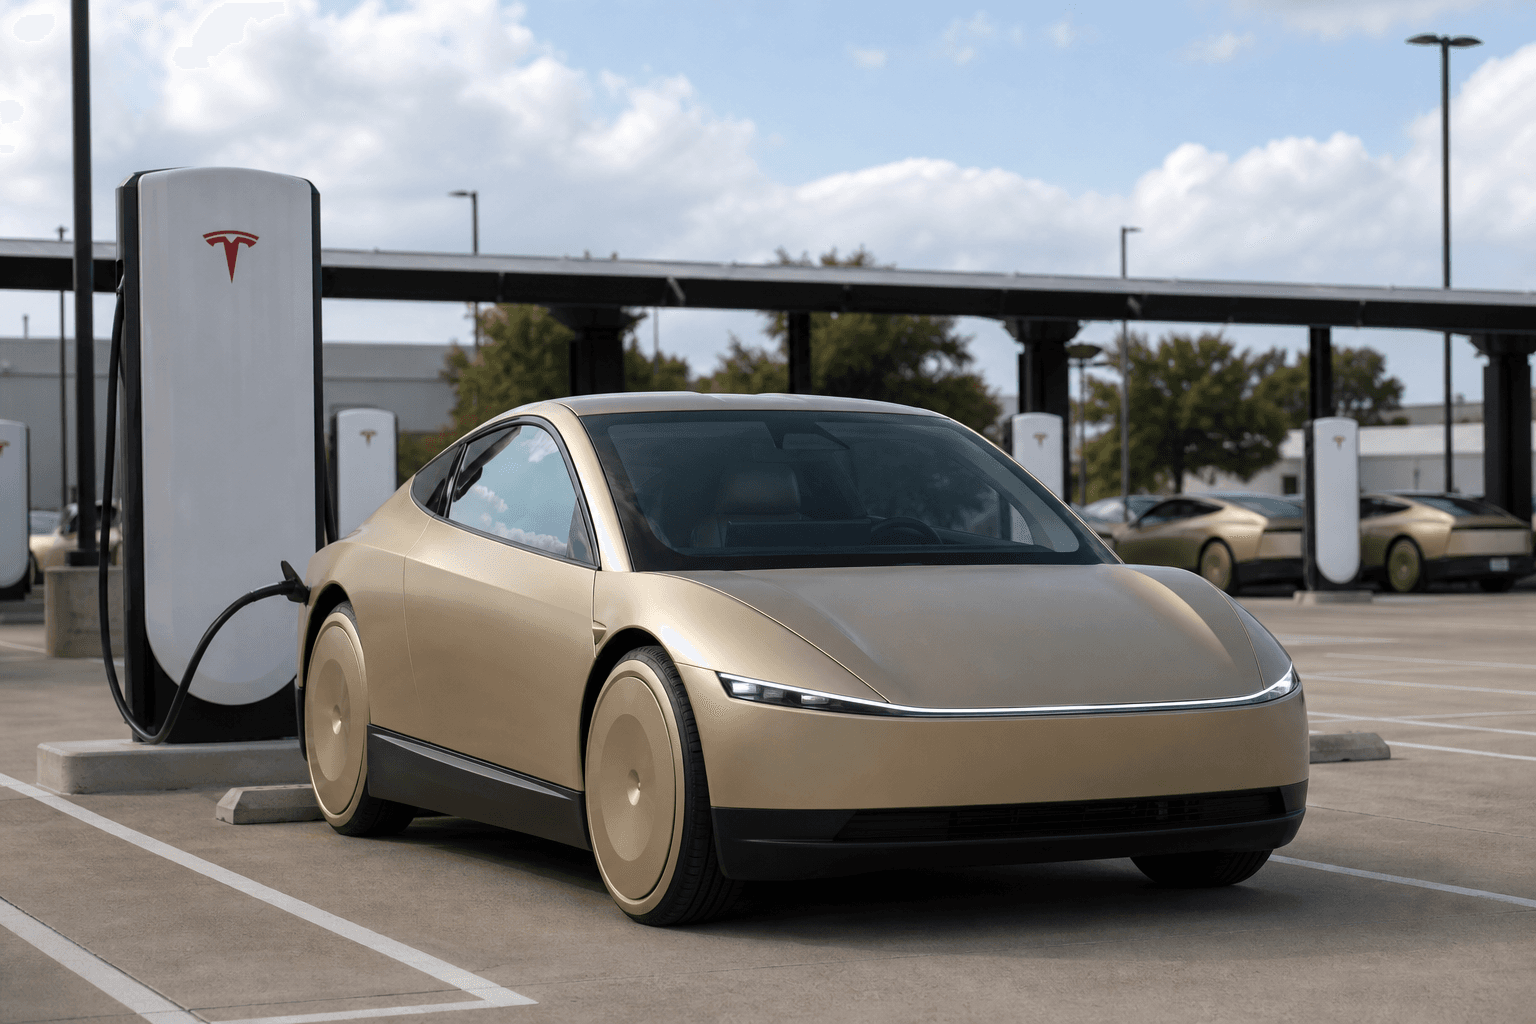
Los planes contemplan 24 puntos de carga V4 detrás del edificio. Para ello se reconvertirán aproximadamente entre 29 y 32 plazas de aparcamiento existentes. El proyecto todavía se encuentra en proceso de autorización, por lo que tanto el inicio efectivo de las obras como la configuración definitiva podrían cambiar.
| Dato | Configuración prevista |
|---|---|
| Ubicación | 2323 Ridgepoint Drive, Austin |
| Uso | Flota de robotaxis de Tesla |
| Puntos de carga | 24 postes V4 |
| Equipos de potencia | Tres armarios eléctricos V4 |
| Conexión a la red | Transformador de 2.500 kVA |
| Distribución principal | 4.000 amperios |
| Carga inductiva | No prevista |
Por qué Tesla apuesta inicialmente por los cables de carga
El nuevo emplazamiento se diferencia de otro depósito para robotaxis proyectado en el sur de Austin. Allí está prevista inicialmente una primera fase con 48 puntos de carga V4, a los que más adelante se añadirán numerosas superficies de carga inductiva. En Ridgepoint, en cambio, Tesla mantendrá por ahora el conector convencional.
Es una decisión comprensible para el funcionamiento actual de la flota. El Tesla Model Y continúa siendo una parte importante de la flota de robotaxis y se carga de manera convencional. Los vehículos Cybercab utilizados actualmente también disponen de un conector NACS oculto —el estándar de carga norteamericano—, aunque el concepto de producción está diseñado a largo plazo para la carga inalámbrica.
Los postes V4 convencionales pueden utilizarse de inmediato con el Model Y y el Cybercab, mientras que los sistemas inductivos requieren tecnología adicional tanto en el vehículo como en el suelo.
Los tres armarios eléctricos V4 centrales distribuyen la potencia disponible entre un total de 24 puntos de carga. Sin embargo, el número de postes no implica automáticamente que todos los vehículos reciban en todo momento la potencia de carga máxima. Los factores decisivos son la conexión a la red, la gestión de la carga, el nivel de la batería y el número de robotaxis que estén cargando simultáneamente.
Los depósitos específicos reducen la presión sobre los Supercharger públicos
Una flota creciente de robotaxis necesita mucho más que un software funcional para la conducción autónoma de Tesla. Entre trayectos, los vehículos deben cargarse, limpiarse, revisarse y prepararse para el siguiente servicio. Los Supercharger públicos solo serían adecuados hasta cierto punto, ya que los vehículos de la flota podrían ocupar plazas necesarias para los clientes habituales de Tesla.
Por eso, el centro de Ridgepoint servirá al mismo tiempo como zona de carga y preparación. Los puntos de acceso wifi previstos en las farolas podrían facilitar la comunicación con los vehículos que lleguen a las instalaciones. Unos bolardos flexibles organizarán las zonas de carga y las protegerán frente a posibles daños.
También se han previsto sistemas de limpieza automatizados para otros centros de robotaxis. Estas instalaciones podrían aspirar los suelos, limpiar las superficies y lavar los cristales entre dos servicios de pasajeros. Sin embargo, los planes disponibles no indican si esta tecnología también se instalará en Ridgepoint.
Austin se convierte en campo de pruebas para la infraestructura de robotaxis
A principios de septiembre de 2026, Tesla comenzó a ofrecer trayectos públicos con el Cybercab en Austin. Con un depósito en el sur y el emplazamiento proyectado en el noreste, la empresa cubriría zonas importantes de la ciudad. Los recorridos en vacío más cortos para recargar mejoran el aprovechamiento de los vehículos y reducen el consumo energético de la flota.
Por ahora, el proyecto no tendrá repercusiones directas en Alemania, Austria y Suiza. La homologación, la responsabilidad legal y la explotación de servicios de transporte autónomos difieren considerablemente respecto al mercado estadounidense. Además, en Europa se utiliza principalmente CCS2 —el sistema europeo de carga combinada— en lugar de NACS. Aun así, el principio básico sigue siendo pertinente: las flotas de robotaxis necesitan sus propios centros de carga y servicio para operar a gran escala.
El proyecto demuestra así que Tesla no trabaja únicamente en los vehículos y el software. Los centros de carga específicos son un elemento decisivo para garantizar un funcionamiento continuo y fiable. Al mismo tiempo, pueden evitar que una flota comercial creciente sobrecargue la infraestructura de carga de acceso público.